Irene Vega
Los incendios en interiores son especialmente complejos para los equipos de emergencia. El humo reduce la visibilidad, el acceso puede ser peligroso y, durante los primeros minutos, la información suele ser limitada. Un nuevo estudio presenta una plataforma aérea no tripulada capaz de obtener información del escenario en tiempo real sin exponer inicialmente a una persona al riesgo.
Este sistema está integrado por un dron o UAV (en español, Vehículo Aéreo No Tripulado), que combina visión visible y térmica, procesamiento in situ y comunicaciones Wi-Fi en tiempo real para operar en interiores, donde no puede dependerse del GPS. Además, este modelo integra una estación de tierra para recibir, sincronizar, visualizar y almacenar los datos.
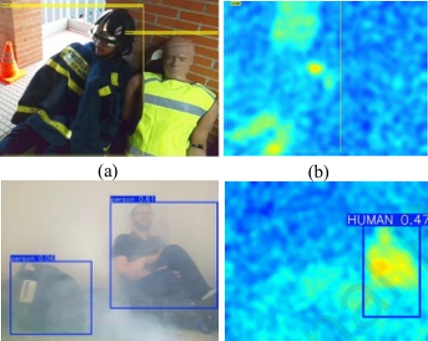
La validación de este modelo se ha realizado con un único dron en dos torres de entrenamiento de bomberos, tanto con buena visibilidad como con humo, y podría aplicarse a incendios en edificios, túneles, galerías y otros interiores de difícil acceso. Los ensayos realizados con el sistema de visión artificial YOLOv8n han alcanzado una tasa de detección del 97,65%, superando al método clásico HOG-SVM, empleado con frecuencia para la detección de vehículos o peatones.
El trabajo forma parte del proyecto GUIDE2FR, orientado al desarrollo de tecnologías de apoyo a los servicios de prevención, rescate y emergencia en interiores. El equipo científico está formado por investigadores de la Cátedra SmartE2 y el Instituto de Tecnologías para la Sostenibilidad (ITPS) de la URJC y el HCTLab Research Group (Hardware & Control Technology Laboratory) de la UAM.
Detección de personas y coordinación de varios dispositivos
Esta tecnología se ha diseñado de forma modular y está preparada para gestionar conexiones de varios drones, aunque la validación inicial se ha realizado con un único dispositivo. Además, los ensayos incluyeron personas y un maniquí para representar distintas variaciones térmicas.
“Para detectar personas se comparó el método clásico HOG-SVM con YOLOv8n, una red neuronal de detección de objetos en tiempo real. También se estudió por separado la aportación de la cámara visible y la térmica y, posteriormente, su combinación. En escenarios con humo, la fusión visible-térmica redujo el error de conteo de personas de 0,35 a 0,23 frente al uso exclusivo de imagen visible, una mejora del 34,3 %”, explica Cristina Rodríguez, investigadora del ITPS-URJC y directora de la Cátedra SmartE2.
Ambas modalidades son complementarias. La cámara visible aporta detalle en condiciones favorables y la térmica aporta robustez cuando la visibilidad se degrada. “No obstante, el sistema está concebido como apoyo a la toma de decisiones de los profesionales, no como sustituto de su criterio”, apunta la investigadora.
Las siguientes líneas de investigación se orientarán al desarrollo de una navegación más autónoma y robusta con cámaras de profundidad, detección y evitación de obstáculos y replanificación de trayectorias. También se llevará a cabo la validación del sistema en escenarios de incendio más complejos y se estudiará específicamente la coordinación entre varios drones.